Ausgelegt für den industriellen Einsatz.
type01 ist ein radbasierter, zweiarmiger humanoider Industrieroboter mit Ganzkörper-Kraftregelung, omnidirektionaler Basis und Datenverarbeitung direkt am Roboter.
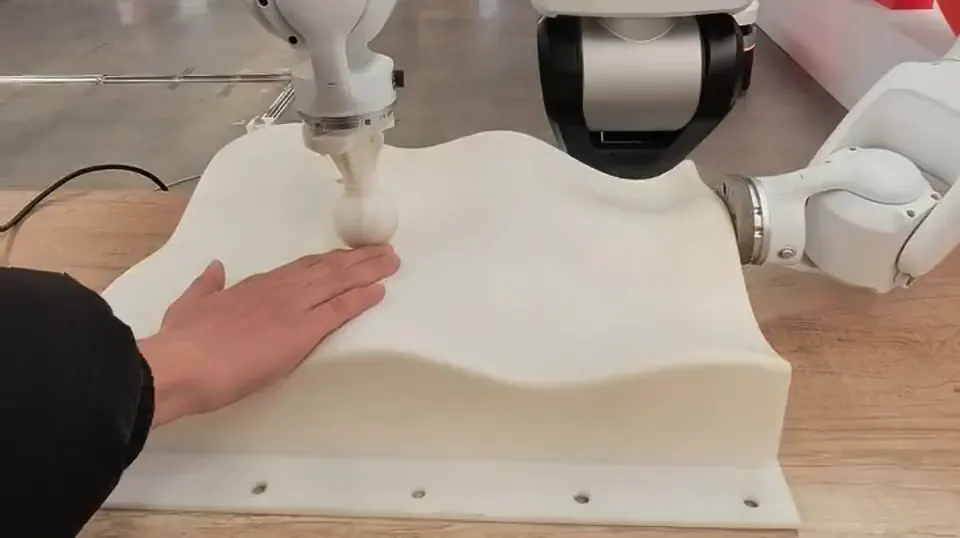
Aufbau des Roboters.

Kopf und Nacken
Nacken mit 2 Freiheitsgraden (Neigen, Drehen), kraftgeregelte Gelenke. Stereo-RGB-D-Kamera, optional Fischaugen-Kameras für 360°-Panoramabild, Mikrofon- und Lautsprecher-Array.
Arme
Zwei Arme mit je 7 Freiheitsgraden, kraftgeregelte Gelenke mit Gelenkkraftsensoren. Traglast 5 kg bzw. 10 kg pro Arm, optional Handgelenkkamera.
Torso und Beine
Hüfte mit 2 Freiheitsgraden (Drehen, Neigen), Beine mit 2 Freiheitsgraden (Falten, Heben). Arbeitshöhe 1493–2000 mm. Recheneinheit und Service-Panel im Torso.
Mobile Basis
Omnidirektionales Fahrwerk mit vier gelenkten Rädern, 1,5 m/s, Andockgenauigkeit ±10 mm. 2× 3D-LiDAR mit 360°-Abdeckung, ToF-Hinderniskamera, zwei Not-Halt-Taster.
Greifer, Sensorik, Software.
Endeffektoren
- Elektrische Greifer
- Geschickte Roboterhände verschiedener Hersteller (CAN-FD / RS485)
- Elektrische Vakuumgreifer
Sensorik
- Fischaugen-Kameras (3×)
- Brust-Stereokamera
- Handgelenkkamera
- Mikrofon-Array mit 360°-Sprachaufnahme
- Lautsprecher 2 × 10 W
Rechenleistung
- NVIDIA Orin NX 8 GB, 117 TOPS (Standard)
- NVIDIA AGX Orin 64 GB, 275 TOPS
- NVIDIA Thor T5000, 2070 TFLOPS
Software und Bedienung
- ROS2 und Python SDK
- Anweisung über Sprachbefehle, SDK oder HMI
- Statusanzeige über Online-Portal
- Gamepad-Steuerung (Option)
Datenblatt type01.
Ausführungen mit 5 kg und 10 kg Traglast pro Arm. Technische Änderungen vorbehalten.
| Grunddaten | |
|---|---|
| Abmessungen (L × B × H) | 750 × 650 × 1493–2000 mm |
| Gewicht | 160 kg (5-kg-Ausführung) / 180 kg (10-kg-Ausführung) |
| Freiheitsgrade gesamt | 23 (Nacken 2, Arme 7 × 2, Hüfte 2, Beine 2, Fahrwerk 3) |
| Betriebsumgebung | 0–45 °C, 0–90 % rel. Feuchte, nicht kondensierend |
| Aktorik | |
| Traglast pro Arm | 5 kg bzw. 10 kg je nach Ausführung |
| Kraftregelung | Ganzkörper-Kraftregelung für Arme, Hüfte und Nacken |
| Kraftmessung | Gelenkkraftsensoren |
| Endeffektoren | Elektrische Greifer, Roboterhände, elektrische Vakuumgreifer (optional) |
| Fahrwerk | Omnidirektional, 4 Antriebsräder |
| Max. Fahrgeschwindigkeit | 1,5 m/s |
| Andockgenauigkeit | ±10 mm |
| Wahrnehmung | |
| 3D-Navigations-LiDAR | 2 |
| Kopf-Stereokamera | 1 |
| Fischaugen-Kameras | 3 (optional) |
| IMU | 1 |
| Brust-Stereokamera | 1 (optional) |
| Handgelenkkamera | optional |
| Mikrofon-Array | 4 Mikrofone, 360°, Rausch- und Echounterdrückung (optional) |
| Lautsprecher | 2 × 10 W (optional) |
| Energie | |
| Akkukapazität | 2 × 18 Ah, 36 Ah gesamt |
| Lademethoden | Direktladen, Akkuwechsel, autonomes Laden (Ladestation optional) |
| Laufzeit | 4 h |
| Ladezeit | 2 h (10–90 %) |
| Ladegerät | 54,75 V, 10 A |
| Steuerung | |
| Kommunikation | Wi-Fi 2,4/5 GHz, Bluetooth, 5G (optional) |
| Recheneinheit (Auswahl) | NVIDIA Orin NX 8 GB / AGX Orin 64 GB / Thor T5000 |
| Software | ROS2 und Python SDK |
| Sicherheit und Sonstiges | |
| Not-Halt | Not-Halt-Taster am Roboter, externer Not-Halt (Anschluss vorbereitet), Funk-Not-Halt (optional) |
| Service-Schnittstellen | HDMI, USB 2.0, RJ45 |
| LED-Leiste | Vorhanden |
| Normen und Zertifizierung | [PLATZHALTER: CE / Maschinenrichtlinie / CRA] |
Service aus Moosdorf.
Stadler Technik übernimmt Inbetriebnahme, Wartung und Reparatur. Im Betrieb wird der Status des Roboters über ein Online-Portal angezeigt.
- Verfügbarkeit
- [PLATZHALTER: Servicezeiten]
- Reaktionszeit
- [PLATZHALTER: Reaktionszeit]
- Wartungsverträge
- [PLATZHALTER: Vertragsmodelle]
- Fernwartung
- [PLATZHALTER: Fernwartung über Online-Portal]
- Standort
- Stadler Technik, Moosdorf (Oberösterreich)
Anfrage zu Ihrem Einsatz.
Beschreiben Sie Ihre Anwendung. Sie erhalten eine fachliche Ersteinschätzung und eine Empfehlung für das passende Einsatzmodell.

+43 7748 33101
info@crewbotix.at
Stadler Technik GmbH · Moosdorf